


Kundağı Motorlu Modüler Taşıyıcı (SPMT), öncelikle bir Güç Paketi Ünitesi (PPU) ile donatılmış çeşitli spesifikasyonlara sahip modüllerin yanı sıra elektrik, kontrol ve hidrolik sistemlerden oluşur. PPU, dizel motor, hidrolik pompa tertibatı, yakıt deposu ve kontrol paneli gibi bileşenleri barındırır; motor, hidrolik güç üretmek için hidrolik pompaları çalıştırır ve bu da, aracı hareket ettirmek için her bir akstaki hidrolik motorları (her tahrik tekerleği 60 kN'lik sürüş kuvveti sağlar) çalıştırır. Ek olarak PPU, platformun kaldırılması/indirilmesi, aks yönlendirmesi ve genel araç kontrolü için hidrolik güç sağlar. PPU'nun ve taşıyıcının konfigürasyonu şekilde gösterilmektedir (örnek olarak 6 akslı, 2 sıralı kurulum kullanılarak).
Geniş yükleri taşımak için taşıyıcılar, üç veya daha fazla dosyaya sahip birimler oluşturacak şekilde yanal olarak bağlanabilir; ekstra uzun yükler için, farklı sayıda aks modülü oluşturmak üzere uzunlamasına birleştirilebilirler; daha fazla bağlantı, daha yüksek yük kapasitesi sağlar. Platform, yükün kaldırılmasını ve konumlandırılmasını kolaylaştırmak için 1.500 mm ± 350 mm kaldırma aralığını destekler. Bireysel taşıyıcı üniteler, kontrol sistemlerini birbirine bağlayarak uyum içinde (senkron) çalışabilirken, bireysel tekerlek aksları bağımsız olarak +100 dereceden -130 dereceye kadar dönebilmektedir. Aksların belirlenmiş bir dönme merkezi etrafında belirli açılara döndürülmesiyle, tüm araç düzeneği herhangi bir yönde doğrusal öteleme gerçekleştirebilir ve yerinde 360 derecelik bir dönüş gerçekleştirebilir.
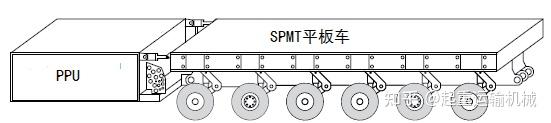
PPU ve SPMT taşıyıcılarının şematik diyagramı
Büyük Modülleri SPMT Kullanarak Konumlandırma ve Kurmanın Fizibilitesi
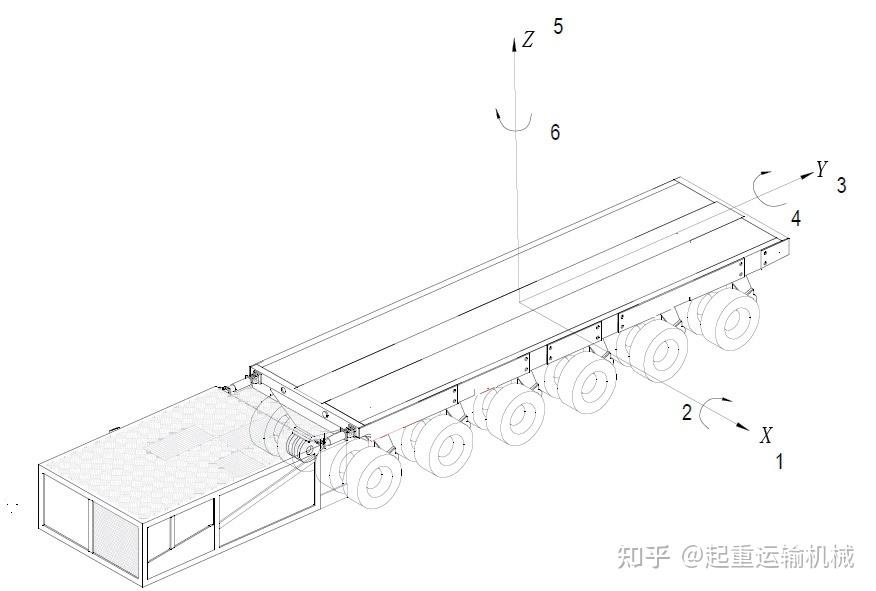
Şekilde gösterildiği gibi (örnek olarak 6 akslı, 2 eksenli konfigürasyon kullanılarak), SPMT ünitesi altı derecelik hareket özgürlüğü kapasitesine sahiptir: X ekseni boyunca öteleme (DOF 1), Y ekseni boyunca öteleme (DOF 3) ve Z ekseni boyunca dikey kaldırma/indirme (DOF 5); aynı zamanda X ekseni etrafında eğim (DOF 2), Y ekseni boyunca yuvarlanma (DOF 4) ve Z ekseni etrafında yerinde dönüş (DOF 6) işlemlerini de gerçekleştirebilir.
2, 4 ve 5 Serbestlik Derecesi: Çalışma ve Kontrol Prensipleri
Yukarıdaki şekilde gösterildiği gibi, SPMT destek sistemi aracılığıyla 2, 4 ve 5 serbestlik derecesi elde edilebilir ve insan-makine arayüzü aracılığıyla hassas operasyonel kontrol sağlanır. SPMT destek sisteminin hidrolik devresi, her iki tarafta biri distal (ön) ucu, diğeri proksimal (arka) ucu besleyen çift hatlardan oluşur. Bu konfigürasyon, iki tarafta toplam dört bağımsız destek hattı sağlar; her çizgi belirli bir destek bölgesine bağlanır, böylece Şekil 2'de gösterilen XY düzlemi içerisinde dört bağımsız destek alanı oluşturulur.
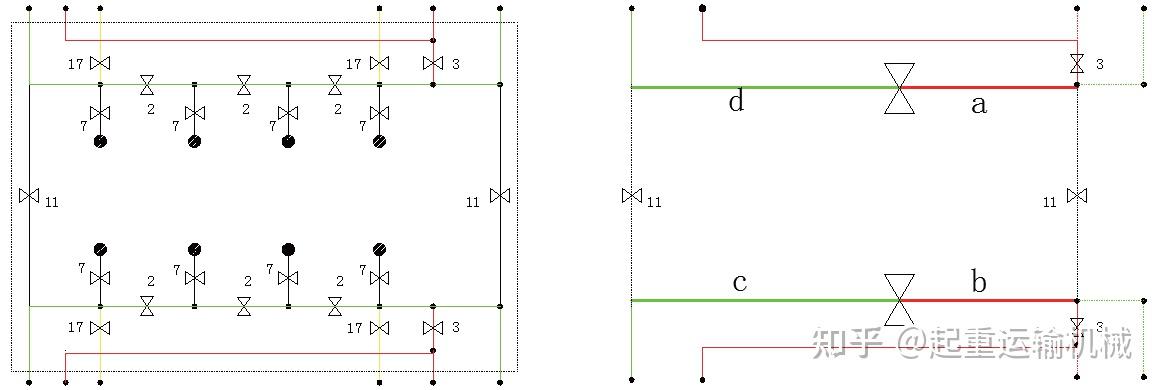
Şekilde gösterildiği gibi, valf gövdeleri (2, 3, 11 ve 17) yapılandırılarak SPMT düzeneği dört bağımsız destek bölgesine (a, b, c ve d) bölünebilir; Her bölge bağımsız olarak kontrol edilebildiği gibi, tüm düzenek de bir insan-makine arayüzü aracılığıyla yönetilebiliyor ve bu da 5 serbestlik dereceli kaldırma işlemlerine olanak tanıyor. Destek bölgeleri a ve b'nin yanı sıra c ve d'yi birbirine bağlayarak SPMT düzeneği Y ekseni boyunca ön ve arka bölgelere bölünür; bu bölgelerdeki kaldırmanın ayarlanması, 2 serbestlik dereceli uzunlamasına eğim işlemlerine olanak sağlar. Benzer şekilde, a ve d'nin yanı sıra b ve c destek bölgelerinin bağlanmasıyla düzenek, X ekseni boyunca sol ve sağ bölgelere bölünür; Bu bölgelerdeki kaldırma kuvvetinin ayarlanması, 4 serbestlik dereceli yanal yuvarlanma işlemlerine olanak sağlar.
SPMT destek sisteminin kaldırma hızı, gerçek gereksinimlere göre iki aşamada ayarlanabilir: ilk aşama kontrol sistemi aracılığıyla yapılandırılır (%0'dan %100'e kadar ayarlanabilir) ve ikinci aşama bir potansiyometre kullanılarak ayarlanır (0'dan 100'e kadar ayarlanabilir). Teorik olarak kaldırma hızı son derece düşük bir seviyeye ayarlanabilir.
Özetle, destek sistemi aracılığıyla SPMT, Şekil 2'de gösterilen 2, 4 ve 5 serbestlik dereceleri boyunca sonsuz küçük kaldırma/indirme hareketlerinin yanı sıra yunuslama ve yuvarlanma hareketlerine de olanak sağlar.
1, 3 ve 6 Serbestlik Derecesi İçin Çalışma ve Kontrol Prensipleri
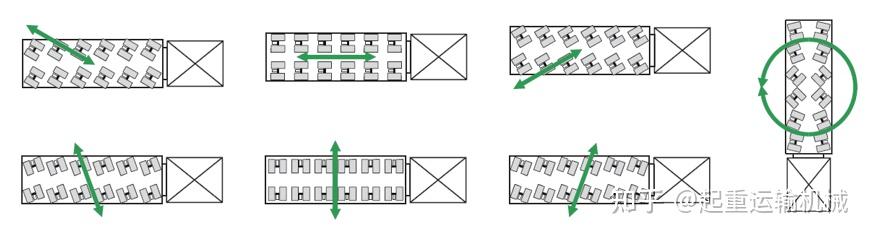
Serbestlik derecelerine (1, 3 ve 6) SPMT'nin direksiyon ve tahrik sistemleri aracılığıyla ulaşılır. Şekilde SPMT'nin XY düzlemi içerisinde herhangi bir yönde hareketi mümkün kılan ve bu düzlem içindeki herhangi bir nokta etrafında herhangi bir açıda yönlendirme sağlayan bazı yönlendirme modları gösterilmektedir. Tahrik tekerlekleri, platformun geometrik merkezi etrafında simetrik olarak dağıtılmıştır ve tahrik, tekerlek ucundaki hidrolik motorlar tarafından sağlanır; Sistem, çalışma sırasında şok ve titreşimi en aza indirecek şekilde tasarlanmıştır. Seyahat hızına bağlı olarak iki çalışma modu mevcuttur: "Normal Mod" ve "Sürünme Modu." Normal Modda operatör, hidrolik pompanın çıkış basıncını ve akışını düzenlemek için gaz kelebeği aracılığıyla motor hızını kontrol eder, böylece hidrolik motorların hızını kontrol eder. Sürünme Modu, otomatik, sabit hızlı hareketi etkinleştirerek belirli sistem giriş ayarlarına izin verir; teorik olarak sürünme hızı son derece yavaş olabilir.
Yukarıdaki analize dayanarak SPMT'nin destek, yönlendirme ve tahrik sistemleri, her serbestlik derecesi için teorik olarak sonsuz küçük hareket hızlarıyla tüm serbestlik derecelerinde hareketi mümkün kılar. Birden fazla üniteyi XY düzleminde keyfi olarak birleştirme yeteneği ile birleştiğinde bu, büyük ölçekli, ağır modüler bileşenlerin kurulumuna ve konumlandırılmasına olanak tanır.
SPMT Konumlandırma Doğruluğu Doğrulama Deneyi
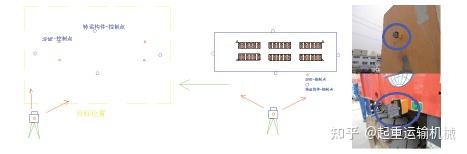
Bu doğrulama deneyi, yerleşik prosedürler takip edilerek profesyonel personel tarafından çalıştırılan 6 dingilli bir SPMT kullanılarak düz bir beton yüzey üzerinde gerçekleştirildi. Ölçüm kurulumunda yüksek hassasiyetli bir total station sistemi ve "Digital Dock" otomatik denetim yazılımı kullanıldı; total station, eş zamanlı ölçüm ve izleme için birden fazla birimi senkronize edebilen bir bilgi işlem sistemiyle, 0,5 saniyelik açısal doğruluğa ve 0,5 mm + 1 mm/ppm'lik aralık doğruluğuna sahipti.
SPMT'ye bileşen yüklendikten sonra başlangıç yer referans noktaları oluşturulmuş ve bu referans noktalarına göre bileşen üzerindeki hedef ölçüm noktalarının koordinatları hesaplanmıştır. SPMT daha sonra referans konumundan uzaklaştı, önceden belirlenmiş bir yol boyunca geri döndü ve kendisini orijinal referans konumunda yeniden konumlandırdı. Yeniden konumlandırmanın ardından bileşenin hem sol hem de sağ tarafındaki ölçüm noktalarının koordinatları ölçüldü; bunlar daha sonra SPMT'nin konumlandırma doğruluğunu belirlemek için başlangıç koordinatlarıyla karşılaştırıldı.
Deneysel prosedürün açıklaması
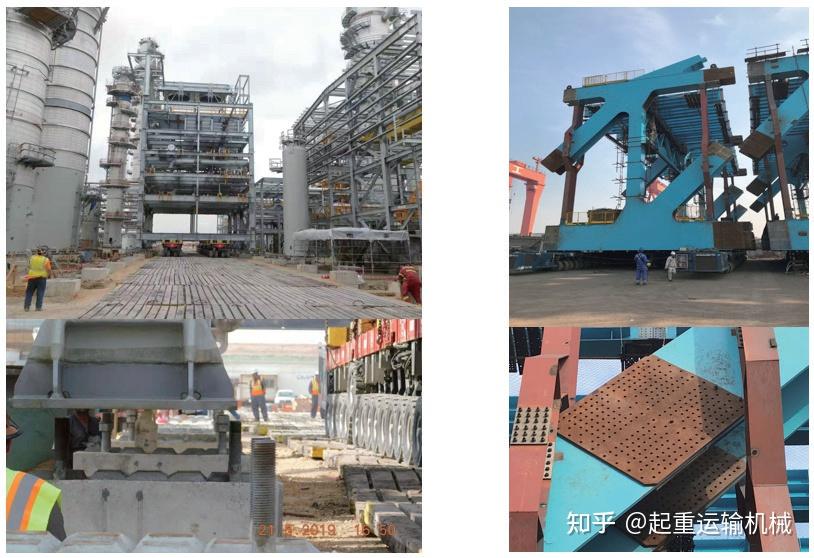
Adım 1: Yerde bir başlangıç referans noktası oluşturmak için total station ve ilgili donanımları kullanın. Bu referans noktasına göre hedef (bileşen) koordinatlarını hesaplayın ve ölçüm işaretlerini yapıştırırken hızlı, yüksek hassasiyetli aplikasyon (doğruluk 1 mm'den daha iyi) gerçekleştirin.
Adım 2: Normal sürüş modunda başlangıç referans noktasından ayrıldıktan sonra SPMT kurulum senaryosunu simüle eder ve referans noktasına geri döner; Yaklaşık 20 metre yaklaşıldığında yörünge takibi hazırlıkları başlıyor.
Adım 3: Araç başlangıç referans noktasından itibaren 20-10 metrelik bir aralıkta hareket ederken, hareket yolunu izlemek için 360 derecelik bir izleme prizması kullanılır. Bileşenin hareketi sırasında dört otomatik toplam istasyon, veri geri bildirimi sağlamak için prizmayı gerçek zamanlı olarak takip ederek, bu verilere dayalı olarak gerçek zamanlı yörünge düzeltmesine olanak tanır.
Adım 4: Yörünge düzeltmesinin ardından araç "mikro hareket" moduna geçer. Hedef alanın 30 mm yakınında bir bölgeye girildiğinde görsel referans noktaları kullanılarak hızlı ayarlamalar yapılır; bu noktalar sezgisel ve kullanışlı bir arayüz sunarak SPMT operatörlerinin hızlı ve doğrudan ayarlamalar yapmasına olanak tanır.
Adım 5: Poz geri bildirimi sağlamak için total station kullanılarak yüksek hassasiyetli inceleme gerçekleştirilir; SPMT, nihai, kesin yerleştirme durumunu onaylamak için bu geri bildirime dayalı olarak konumunu ayarlar. Yerleştirmeden sonra, deney sonuçlarının analizi için denetim noktalarından gelen konum verileri kaydedilir.
Yukarıdaki deneysel analize dayanarak, SPMT normal çalışma sırasında (adım adım ilerlemeyen mod) düz hat hareketini 10 metre içinde düzeltebilirken, SPMT'nin doğru konumlandırma hassasiyeti (adım adım ilerleme modu) 2 mm'ye ulaşabilir.
SPMT'nin destek, yönlendirme ve tahrik sistemlerinin işlevsel analizi, onun büyük ölçekli, ağır modüler bileşenler için kurulum ve konumlandırma işlemlerini gerçekleştirme yeteneğini gösterir. Konumlandırma doğruluğunu belirlemek için, total station ölçüm sistemi kullanılarak deneyler yapıldı ve gerçek proje operasyonları gerçekleştirilerek konumlandırma doğruluğunun 2 mm dahilinde olduğu doğrulandı. Bu bulgular, büyük modüler bileşenlerin kurulumu ve konumlandırılması için önemli bir rehberlik sağlar.
Doğu Araçlarından SPMT Çözümleri
Yukarıdaki analiz, SPMT'lerin büyük ve ağır modüler bileşenlerin kurulumu için gereken çok yönlü hareketi, kaldırmayı, seviyelendirmeyi ve hassas konumlandırmayı sağlayabildiğini göstermektedir. Bu yetenekleri temel alan Oriental Araçlar, zorlu ağır yük taşıma ve kurulum projeleri için çeşitli SPMT ve modüler taşıma çözümleri sunmaktadır.
5 Akslı Kundağı Motorlu Modüler TaşıyıcıBüyük boyutlu ve ağır endüstriyel ekipmanların taşınması için tasarlanmış kompakt bir SPMT çözümüdür. Kendinden tahrikli çalışması, hidrolik süspansiyonu ve hassas direksiyonu, zorlu çalışma ortamlarında esnek hareket ve konumlandırma sağlar. Modüler konfigürasyon aynı zamanda farklı kargo boyutlarına ve proje gereksinimlerine de uyarlanabilmektedir.
Daha büyük ağır yük uygulamaları için,SPMT Fragmanıhidrolik süspansiyon ve direksiyon sistemleriyle yüksek kapasiteli modüler taşıma platformu sağlar. Modüler yapısı, yükün ağırlığına ve boyutlarına göre farklı aks konfigürasyonlarının birleştirilebilmesine olanak tanıyarak, onu büyük endüstriyel ekipman ve altyapı projelerine uygun hale getiriyor.

Köprü Kiriş Taşımacılığı İçin Kendinden Tahrikli Modüler TaşıyıcıAğır köprü kirişlerinin ve diğer büyük boyutlu altyapı bileşenlerinin taşınması ve konumlandırılması için özel olarak tasarlanmıştır. Kendinden tahrikli hidrolik sistemi ve modüler konfigürasyonu, karmaşık şantiyeler ve ağır kaldırma ve konumlandırma işlemleri için gereken manevra kabiliyetini sağlar.

Daha yüksek taşıma kapasitesi gerektiren projeler için300–400T Kundağı Motorlu Modüler Taşıyıcıultra ağır yükler için ağır hizmet çözümü sunar. Yapılandırılabilir aks hatları ve kendinden tahrikli çalışmasıyla farklı yük gereksinimlerine ve proje koşullarına uyarlanabilir.
Bu SPMT çözümleri, modüler taşıma teknolojisinin, büyük modüler bileşenlerin konumlandırılmasını ve kurulumunu desteklemek için geleneksel ağır yük taşımacılığının ötesine nasıl geçebileceğini göstermektedir. Kargo ağırlığına, boyutlarına, ağırlık merkezine, saha koşullarına ve gerekli konumlandırma doğruluğuna bağlı olarak uygun SPMT konfigürasyonu seçilebilir veya özelleştirilebilir.

Oryantal Araçlar Hakkında
Oriental Tools International Co., Limited, yarı römorklar, taşıyıcılar ve özel taşıma ekipmanlarının profesyonel bir üreticisidir. 2002 yılında kurulan şirket, araç araştırma, geliştirme ve üretiminde 20 yılı aşkın deneyime sahiptir. Üretim tesisleri, özel araç üretim hatları ve özel muayene ekipmanlarının bulunduğu 80.000 metrekarelik üretim alanı da dahil olmak üzere yaklaşık 300.000 metrekareyi kapsıyor.
Oriental Araçlar, müşteri ihtiyaçlarına göre özelleştirilmiş semi-treyler ve ağır taşıma çözümleri sunmaktadır. Standart dışı büyük ve ağır kargolar için şirket, 30 ila 1.200 ton arasında değişen özelleştirilmiş yükleme kapasiteleriyle tasarım ve üretimi kapsayan entegre bir hizmet sunmaktadır. Ürünleri 20'den fazla ülkeye ihraç edilmekte ve inşaat, lojistik, madencilik, enerji ve diğer özel endüstrilerde kullanılmaktadır.
Büyük boyutlu modüler bileşenler, ağır endüstriyel ekipmanlar, köprü yapıları veya diğer ultra ağır kargoları içeren projeler için Oriental Araçlar, özel proje gereksinimlerine göre uygun bir SPMT veya modüler taşıma çözümü geliştirebilir.
Ağır yük taşıma, modüler kurulum veya SPMT projenizi görüşmek için Oriental Araçlarla iletişime geçin.
İlgili Üretim:Köprü Kiriş Taşımacılığı İçin Kendinden Tahrikli Modüler Taşıyıcı
300–400T Kundağı Motorlu Modüler Taşıyıcı
5 Akslı Kundağı Motorlu Modüler Taşıyıcı
İlgili Makaleler:Kundağı Motorlu Taşımacılığı Farklı Kılan Nedir?
Ağır Makineler İçin Kundağı Motorlu Taşıma Ne Zaman Daha İyidir?
Devamını oku :Modüler Römorklarla Hangi Ağır Makineler Taşınır?
Kundağı Motorlu Taşımacılığın Geleneksel Modüler Taşımacılıktan Farkı Nedir?


